Le torseur cinématique
Comprendre ce que décrit un torseur cinématique, savoir l'écrire en un point, et l'associer aux liaisons usuelles (pivot, glissière).
1. À quoi ça sert ?
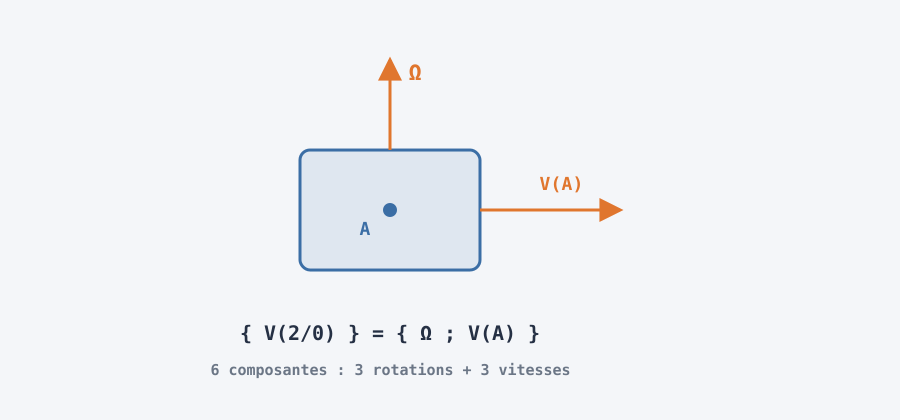
Quand un solide bouge, chacun de ses points a une vitesse. Plutôt que de décrire la vitesse de chaque point un par un, le torseur cinématique résume le mouvement complet du solide avec seulement deux vecteurs :
Ω(2/1)
V(A, 2/1)
2. Écriture au point A
L'indice A précise le point de réduction : la vitesse dépend du point choisi, la rotation non. Six composantes au total (3 de rotation + 3 de vitesse) suffisent à décrire tout le mouvement.
3. Exemple : la liaison pivot
Symbole normalisé — pivot d'axe (A, x)
Ω(2/1) = ωx · x V(A, 2/1) = 0
En images
Pour aller plus loin
- Le torseur cinématique décrit tout le mouvement d'un solide avec 2 vecteurs.
- Ω ne dépend pas du point ; V dépend du point de réduction.
- Le nombre de composantes indépendantes = degrés de liberté de la liaison (l'hélicoïdale en a deux non nulles, liées par le pas : un seul degré).
Vous êtes élève ? Testez-vous sur ce chapitre
5 questions corrigées, chacune avec son explication. Les trois premières se font tout de suite, sans compte ; la suite, avec une classe abonnée ou un compte personnel.
Faire les 3 premières questionsVotre classe ne l’utilise pas ? Avec un établissement abonné, tout s’ouvre et votre formateur voit où chacun en est. Envoyez-lui ce cours :