Les liaisons mécaniques
Compter les degrés de liberté d'un solide, connaître les liaisons usuelles (nom, mouvements autorisés) et identifier la liaison entre deux pièces d'un mécanisme réel.
1. Les 6 degrés de liberté
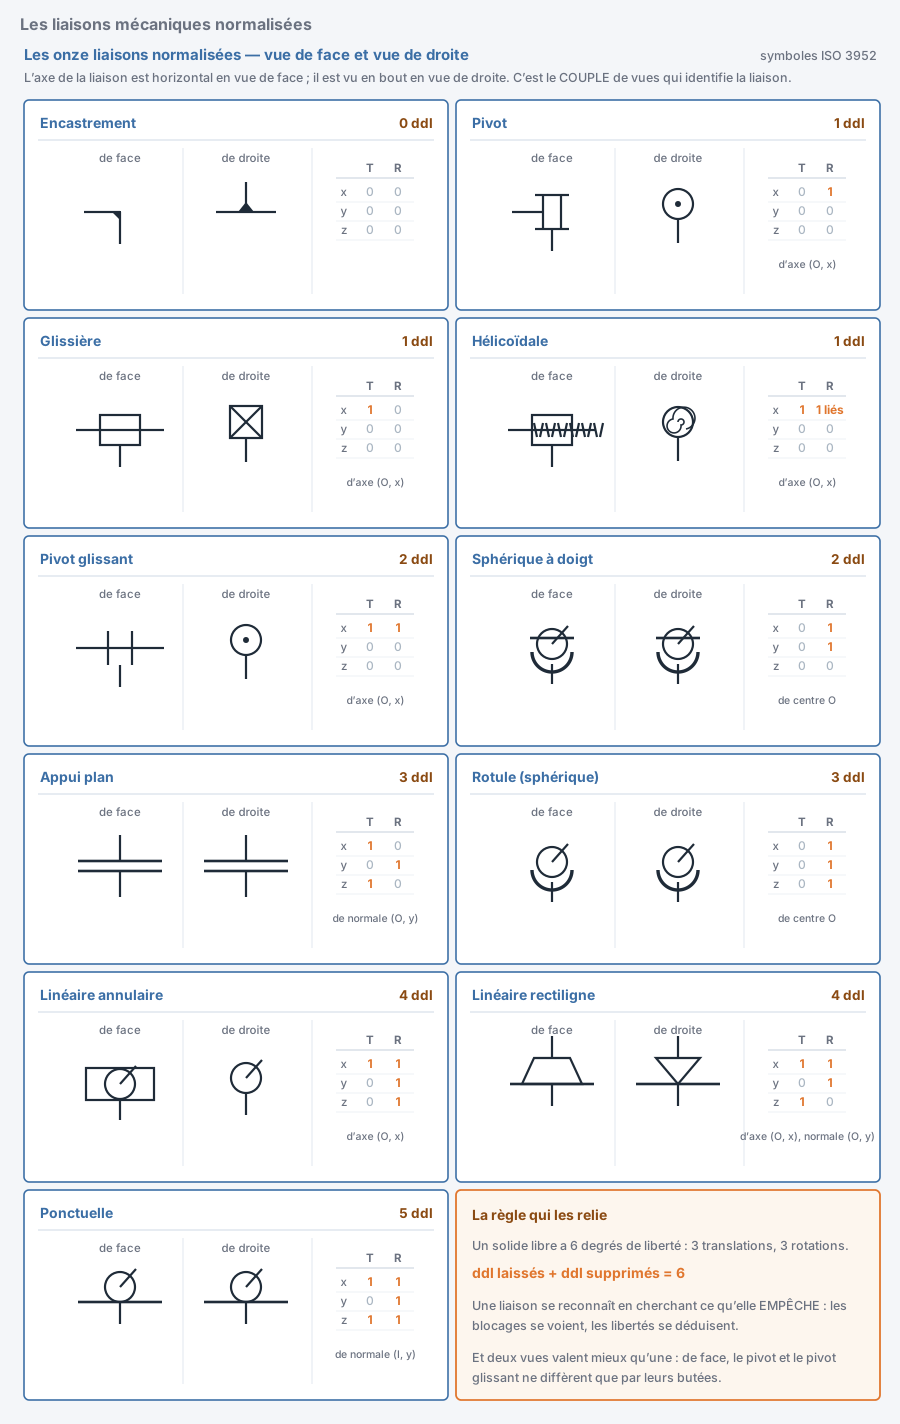
Un solide libre dans l'espace peut bouger de 6 façons indépendantes : 3 translations (Tx, Ty, Tz) et 3 rotations (Rx, Ry, Rz). Une liaison entre deux pièces supprime certains de ces mouvements : ce qui reste s'appelle les degrés de liberté (ddl) de la liaison. Règle d'or : ddl autorisés + ddl bloqués = 6.
2. Les liaisons usuelles
Encastrement — 0 ddl
Pivot — 1R
Glissière — 1T
Pivot glissant — 1R+1T
Hélicoïdale — 1 ddl (R et T liés)
Rotule (sphérique) — 3R
Appui plan — 2T+1R
Linéaire annulaire (sphère-cylindre) — 1T+3R
Linéaire rectiligne (cylindre-plan) — 2T+2R
Ponctuelle (sphère-plan) — 2T+3R
3. Identifier une liaison — la méthode
- 1Isole les deux pièces et observe la géométrie des surfaces en contact : cylindre dans cylindre ? plan sur plan ? sphère ?
- 2Teste chaque mouvement : la pièce 2 peut-elle glisser selon x ? tourner autour de x ? Fais le tour des 6 ddl.
- 3Nomme la liaison à partir du bilan : 1 rotation seule → pivot ; 1 translation seule → glissière ; rotation + translation même axe indépendantes → pivot glissant, conjuguées → hélicoïdale.
- 4Vérifie avec la fonction : un guidage en rotation appelle un pivot, une table de machine une glissière, un vérin un pivot glissant…
En images
Pour aller plus loin
- Solide libre = 6 ddl (3 translations + 3 rotations). ddl libres + bloqués = 6.
- Pivot = 1R, glissière = 1T, pivot glissant = 1R+1T, hélicoïdale = 1 ddl conjugué.
- Rotule = 3R, appui plan = 2T+1R, encastrement = 0 ddl.
- Pour identifier : regarde les surfaces de contact, puis teste les 6 mouvements.
Vous êtes élève ? Testez-vous sur ce chapitre
6 questions corrigées, chacune avec son explication. Les trois premières se font tout de suite, sans compte ; la suite, avec une classe abonnée ou un compte personnel.
Faire les 3 premières questionsVotre classe ne l’utilise pas ? Avec un établissement abonné, tout s’ouvre et votre formateur voit où chacun en est. Envoyez-lui ce cours :